Trace synchronization(测量轨迹同步)
简介
每个 recording group 都只会引用一个 master 进行同步。系统会确定 DeltaT,即 recording group 与 master 之间的时间偏移。如果 master 已经具有 deltaT(它本身作为 recording group 被分配给了另一个 master),则该 deltaT 会叠加到当前偏移中。时间戳源没有 master,因此其 deltaT 始终为 0。所有识别出的 deltaT 都以它为参考。
目前支持以下识别方式:
Offset:向 master 的 deltaT 叠加一个固定偏移量。
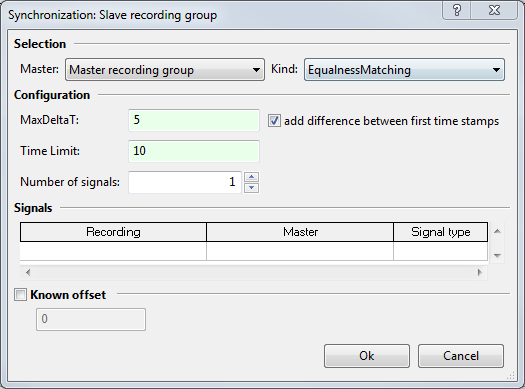
EqualnessMatching:通过必须具有相同值的信号对 Recording 进行对齐。
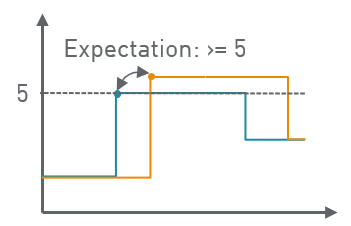
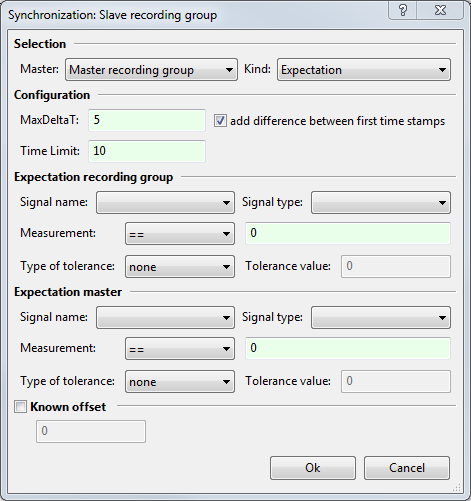
Expectation:为 recording group 和 master 分别指定一个期望值。评估结果从 false 变为 true 的时刻决定同步点。
几乎所有同步方式都具有以下参数:
MaxDeltaT:允许的最大 deltaT。
TimeLimit:在 master group 中经过该时间后将中止同步。
目标是沿统一时间轴分析不同 recording group 的 Trace。
起初每个 Trace 都具有自己的时间轴。如果这些 Trace 来自时钟同步的源,则可以视为预同步,Trace 的时间戳可直接用于测量轨迹分析。
如果由于技术原因导致各 Trace 源的时钟存在偏移,则各 Trace 的时间轴之间也会发生偏移。同步的目的就是通过一个预先已知或需要求解的 ΔT 值,重新对齐这些 Trace 的时间轴。
随后,ecu.test 会自动将 ΔT 加到相关 Trace 的时间戳上,以补偿时间轴原始偏移。ΔT 可以为正值,也可以为负值。
ecu.test 会将 Trace 组织为 recording group。同步是在 recording group 之间配置的,随后会作用于这些 recording group 中的所有 Trace。
recording group 按对进行同步。用户需要为两个 recording group 指定 ecu.test 应如何计算两组 Trace 之间时间偏移对应的 ΔT。
操作步骤
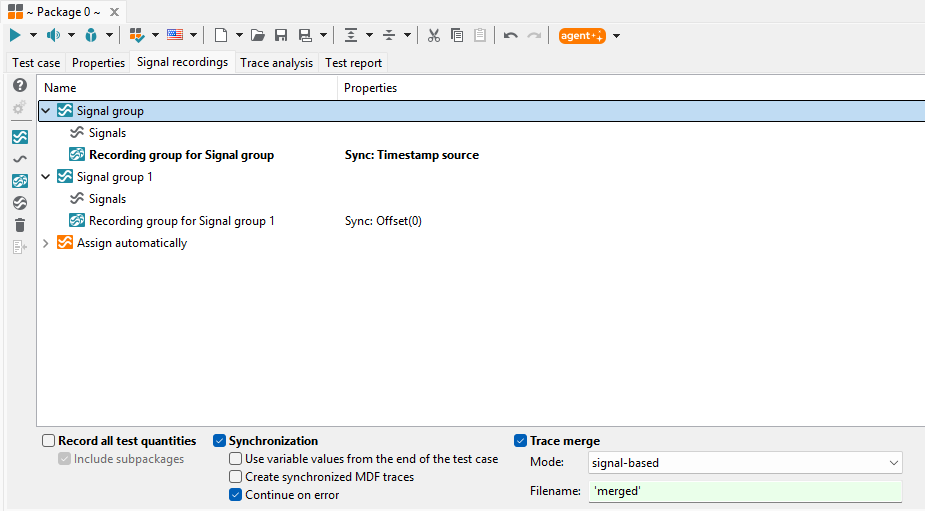
通过选项字段 Synchronization 启用同步。
对于时间戳应保持不变的 recording group,右键单击该组,并在上下文菜单中选择 Time stamp source。
对于其他任意 recording group,可以配置同步应如何执行以及相对于哪个 recording group 执行。为此,请编辑相应的 recording group(双击或在上下文菜单中选择 Edit),然后在打开的对话框中切换到 Synchronization 选项卡。
Use variable values from the end of the test case 设置用于确定,同步参数化时是否只使用 test case 结束时的值。默认情况下,这些值会在运行时动态计算。
如果启用 Generate synchronized MDF traces 选项,则所有 MDF Trace 都会复制到报告目录中,并根据同步确定的偏移 Sync delta T 调整其时间轴。
Continue on error 设置可用于指定:即使同步期间发生错误,是否仍继续执行 Trace 合并和测量轨迹分析。
信息
同步和 Trace 合并设置也可以在 test configuration 中设置的 default package 内进行配置(参见 Default recording configuration(默认 Recording 配置))。如果当前运行的 test configuration 的 default package 中设置了同步或 Trace 合并,而编辑器当前 Package 中未设置,则相应复选框右侧会显示 test configuration 图标( )作为提示。此外,如果编辑器当前 Package 中设置了同步,而 default package 中未设置,则会显示警告图标(
 )。
Edit 对话框中的 Synchronization 选项卡包含以下设置项(针对标题栏中显示的相应 recording group):
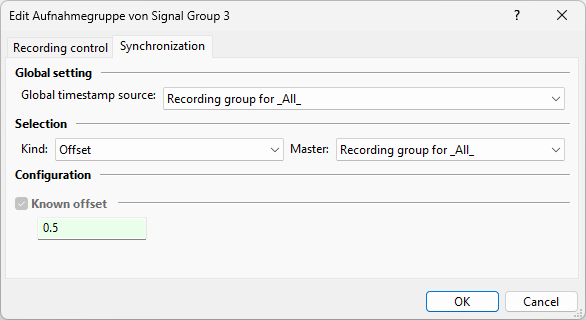
通过 Selection 中的 Master 选项,可以选择要与之同步的 recording group。
可用的同步方式如下(每种方式都提供不同的配置选项):
在下图中,蓝色曲线始终表示 master,橙色曲线表示相对于 master 需要同步的信号。
时间限制参数
除 Offset 外,以下参数可用于所有同步方法。
TimeLimit
|
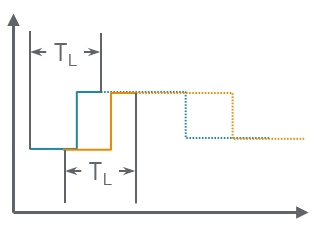
参数 TimeLimit 用于指示同步点搜索最多持续到哪个时间戳(相对于 Trace 起点)。图中,实线曲线范围内的所有值都会在同步过程中被考虑,而虚线曲线范围内的值会被忽略。 |
MaxDeltaT
|
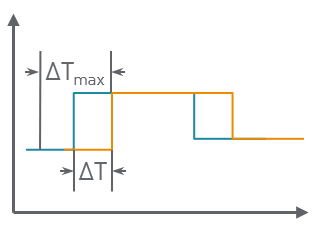
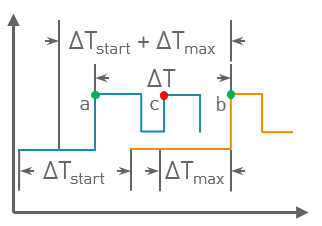
由于可能存在多个重合点,其中一部分可能导致错误的因果关系,因此可通过参数 MaxDeltaT 定义允许的最大时间偏移,其中 abs(ΔT) <= MaxDeltaT。 |
Difference between first time stamps
|
如果选中 add difference between first time stamps 选项,该差值会叠加到配置的 MaxDeltaT 上。否则,仅将 MaxDeltaT 视为允许的最大时间偏移。该选项特别适用于假设两个 Trace 在时间上具有相同起点的场景。此时始终适用 abs(ΔT) <= MaxDeltaT + abs(ΔTstart)。图中,未选中该选项会导致点 (b) 与点 (c) 之间可能存在错误的同步,而选中后则会得到点 (a) 与点 (b) 之间的同步。 |
信息
如果有多个可能的同步点满足时间要求,则始终使用最先找到的那个。master 的时间戳会按时间顺序处理。首先,针对 master 的某个时间戳,在其他 Recording 的整个有效时间窗口内搜索可能的同步点;随后再处理 master 的下一个时间戳。
Offset 方法
|
|
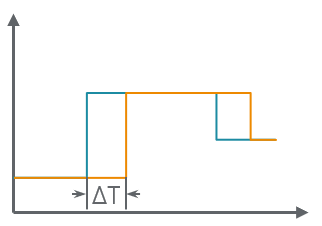
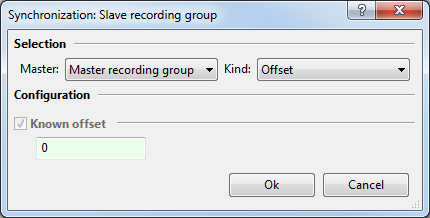
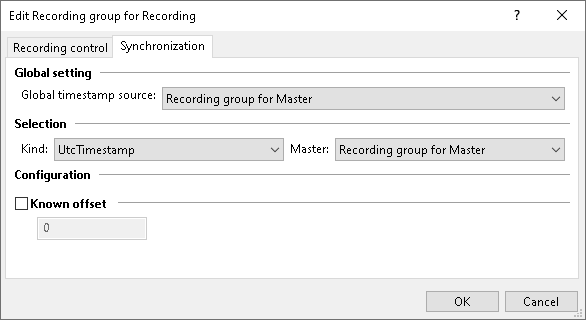
在 Known offset 中,可以设置用户预先已知的 ΔT 值。该值会加到 recording group 中各 Trace 的时间戳上,以匹配另一 recording group(master)的时间戳。这里既可以设置负值,也可以设置正值。参数 Known offset 也可作为附加时间偏移参数用于其他所有同步方法,并叠加到这些方法计算得到的 ΔT 上。
Expectation 方法
|
|
该方法会在两个 Trace 中搜索同步点。在 Expectation recording group 和 Expectation master 中,需要针对待选信号(通过 Signal name 和 Signal type 选择)定义一个期望条件:在 Measurement 之后,选择关系 <、<=、==、!=、>= 或 > 之一,并设置具体数值,同时结合可调容差(通过 Type of tolerance 和 Tolerance value 设置)。
对于每个 Trace,所有使信号变化后满足该期望条件的时间戳,都是可能的同步点。
EqualnessMatching 方法
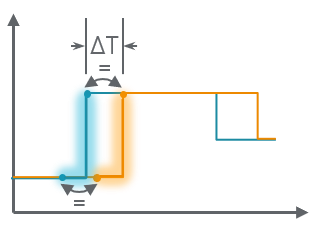
在所有 Recording 中,先搜索所有待同步信号都已取得数值的第一个时间戳。
然后在 master 中搜索这些信号之一发生变化的下一个时间戳(这就是第一个可能的同步候选点)。
随后在其他所有 Recording 中于 maxDeltaT 范围内向前搜索,直到找到当前同步候选点。
如果未找到,则在 master 中继续搜索至少有一个待同步信号发生变化的下一个时间戳。
然后再次搜索其他所有 Recording。
重复该过程,直到找到匹配项,或者 master 中也超出 maxDeltaT 为止。
|
|
该方法通过信号值的精确相等关系进行同步,而无需预先知道该数值。
前提条件是,在两个待同步的 recording group 中存在 1 到 n 个信号,即使这些信号名称不同也可以。
系统会搜索这些信号变化到相同信号值的位置。两个 Trace 中信号值相同的这两个时间戳之间的差值,就是所需的 ΔT。
LeastSquares 方法
|
|
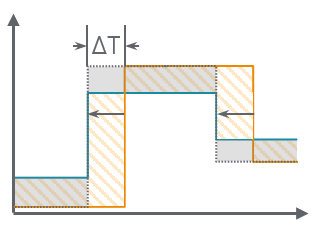
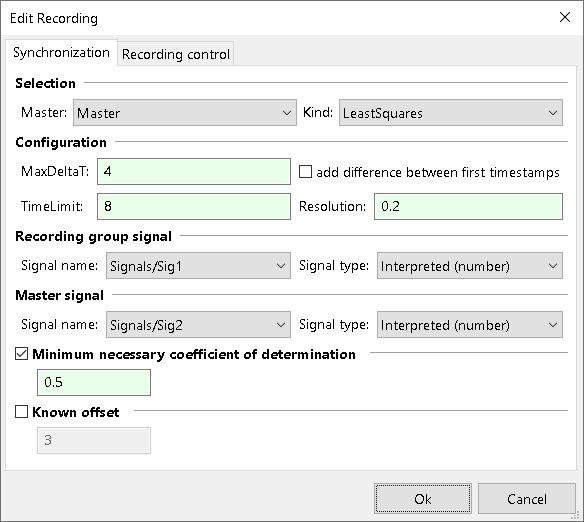
LeastSquares 方法用于确定一个时间偏移,使两个信号(通过 Signal name 和 Signal type 指定)之间平方差之和最小。
该方法也可以理解为最小化两个信号差值形成的包络面积(如上图所示,橙色线框与灰色填充区域)。
偏移 ΔT 的分辨率(或步长)由参数 Resolution 提供。现有数据点之间采用线性插值。
信息
如果 MaxDeltaT 设置过大,LeastSquares 方法往往会倾向于最小化信号重叠区域。因此,MaxDeltaT 最多应设置为 TimeLimit 的一半;如果 Recording 长度小于 TimeLimit,则最多应设置为 Recording 长度的一半。如果由于 Recording 偏移过大而无法满足这一条件,通常应选择其他同步方法。
设置 Minimum necessary coefficient of determination 后,如果信号相似度不足(即 R² 过小),同步会报告错误。这里 R²=1 表示信号行为完全一致;小于 1 的值可解释为两个信号共享的方差比例。例如,R²=0.25 表示两个信号共享 25% 的方差。
信息
尽管使用了 R² 这一术语,决定系数也可能取负值。负值表示:与 master 信号均值相同的常量信号,都会比所选信号与 master 信号匹配得更好(R²=0)。因此,通常应选择一个至少略大于 0 的决定系数,否则该同步在实际应用中不具备可信性。
示例
信号组 “Traces_GroupA” 包含信号 “SigA_1” 和 “SigA_2”。
信号组 “Traces_GroupB” 包含信号 “SigB_1” 和 “SigB_3”。
信号组 “Traces_GroupC” 包含信号 “SigC_3”、“SigC_4” 和 “SigC_5”。
需要通过搜索信号 “SigA_1” 与 “SigB_1” 中共同且唯一的事件,将 “Traces_GroupA” 的 Trace 与 “Traces_GroupB” 的 Trace 同步。
同样地,还要将 “Traces_GroupB” 的 Trace 与 “Traces_GroupC” 的 Trace 同步,其中两组 Trace 之间的时间偏移由 “SigB_3” 与 “SigC_3” 的信号变化过程确定。
在本示例中,“Traces_GroupA” 与 “Traces_GroupB” 之间的同步适合使用 EqualnessMatching 方法。对于 “Traces_GroupB” 与 “Traces_GroupC” 之间的同步,则可以使用 LeastSquares 方法(当信号行为相似时)或 Expectation 方法(当两个信号之间存在特定关系时)。
CrossCorrelation 方法
|
|
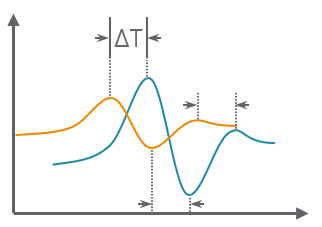
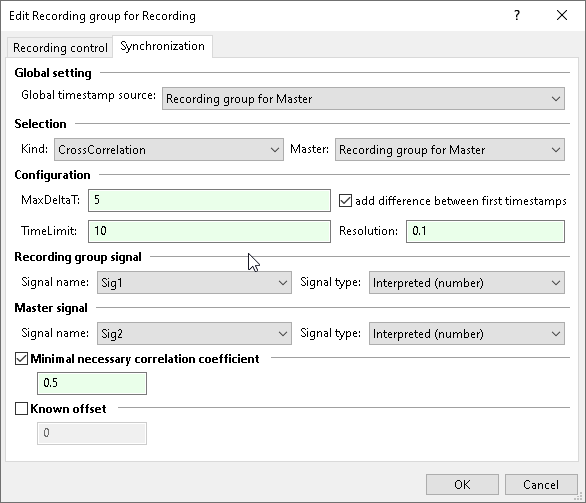
CrossCorrelation 方法用于确定 master group 中某个信号与 recording group 中某个信号之间的相似度。计算时会对其中一个信号施加不同的时间偏移(lag),然后求两个信号之间的相关系数,即成对归一化信号值乘积之和。互相关达到最大值时对应的 lag,就表示两个信号匹配最佳时的偏移量。
偏移 ΔT 的分辨率(或步长)由参数 Resolution 提供。现有数据点之间采用线性插值。
设置 Minimal necessary correlation coefficient 后,如果信号不够相似,则同步会报告错误。相关系数为 1 表示完全同步;小于 1 的值表示两个信号共享的方差比例。相关系数也可能为负值。值为 -1 表示待同步信号完全互为反相。如果启用 Consider negative correlation 选项,则只考虑相关系数的绝对值,这样正相关和负相关的信号都可以同样用于同步。
AUTOSAR 时间同步 (AutosarTime)
|
|
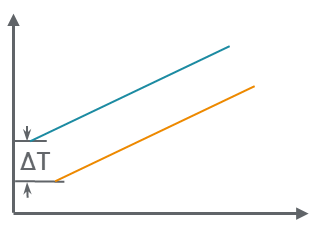
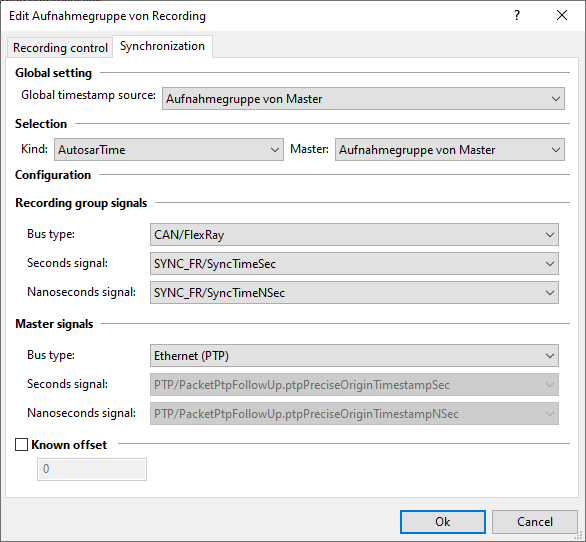
借助 Time Synchronization Protocol Specification,AUTOSAR 提供了一种让总线或网络节点相对于某个 master 同步到统一时间基准的方法。该标准覆盖 CAN、FlexRay 和 Ethernet。
对于 Ethernet,该标准基于现有 PTP 协议。因此,ecu.test 会自动确定所需信号。对于 MDF4 buslogging,必须将相应 ETH 总线的伪信号 PacketPtpFollowUp 添加到 master 的 recording group 中。无论使用哪种介质,始终都需要两个整型信号:一个表示秒,另一个表示纳秒。对于 CAN and FlexRay,定义了专用的 Sync 和 FollowUp 消息。由于这些消息依赖总线数据库,因此必须显式指定用于同步的信号:
CAN:来自 PDU SYNC 的秒信号 SyncTimeSec,以及来自 PDU FUP 的纳秒信号 SyncTimeNSec。
FlexRay:来自总线数据库中定义的 PDU 的信号 SyncTimeSec 和 SyncTimeNSec。
SyncTimeSec 和 SyncTimeNSec 信号会组合为精确时间戳。同步偏移 ΔT 对应于 recording 与 master 的首个样本之间的差值。
仍然可以为该偏移附加一个已知的 offset。
UtcTimestamp 时间同步
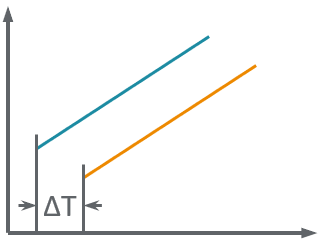
|
|
对于支持的格式(见下文),使用 UtcTimestamp 同步时会读取文件中的元数据,以确定一个可能的 UTC 时间戳作为起点。随后,master 与 recording 之间的时间戳差值即为 ΔT。
支持的格式:
自定义同步
如果 ecu.test 提供的同步方法无法满足需求,则可以实现自定义同步。
所有相关方法和接口的完整说明可参见 Trace Analysis API 文档。
该接口的实现以 Python 模块形式存放在 User Python libraries(User Python 库) 目录中。自定义同步可独立于内置方法使用。
所有自定义同步都可使用 Time limitation parameters(时间限制参数) MaxDeltaT` 和 TimeLimit`。
附加参数以及可用信号取决于具体实现,并会列在参数化对话框中。